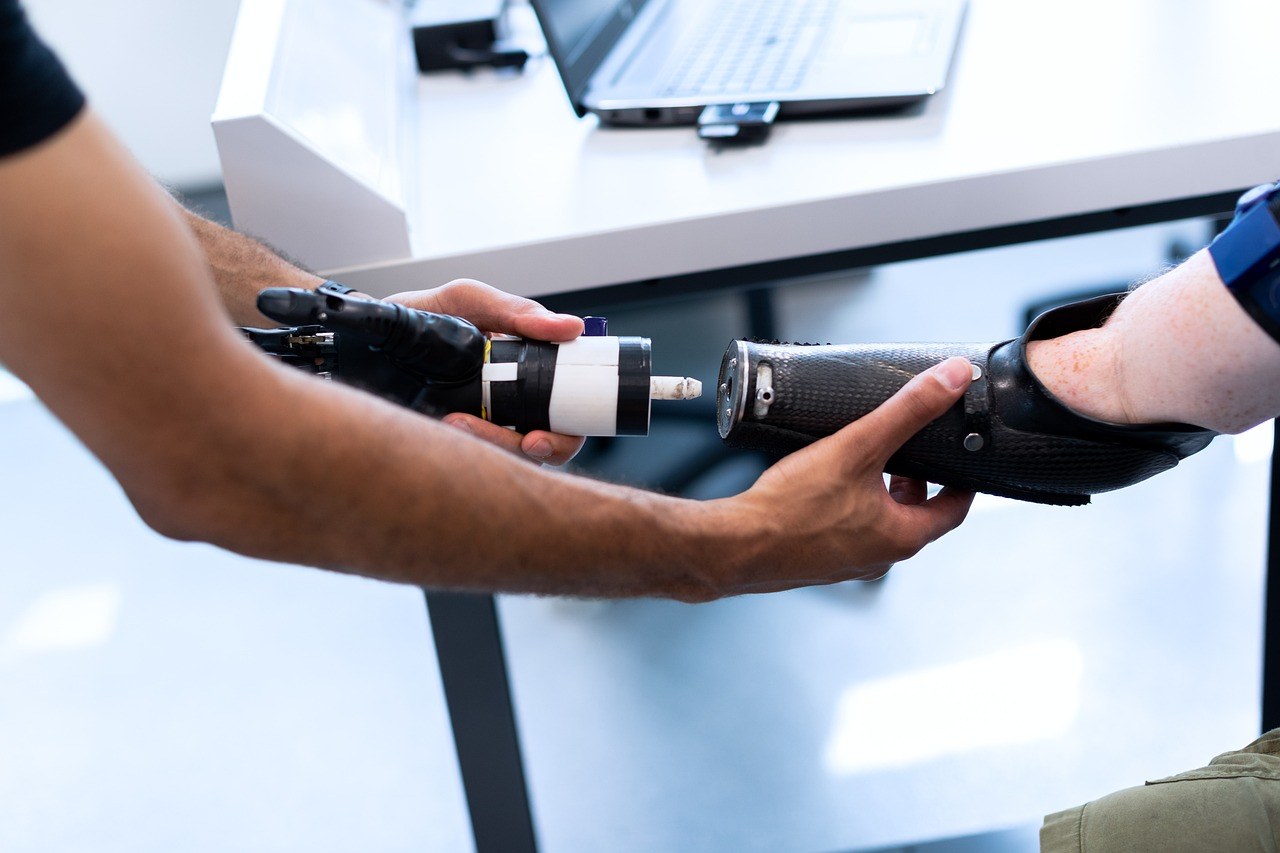
研究團隊成功做出一隻只到手腕以下、但可以「行」嘅機械人手。佢可以用五隻手指喺地毯、木地板、草地、沙石同地磚上面移動,跌倒之後仲可以用手指撐住地面再行開。呢部機械手可唔似普通機械人嘅「腳」,而係仿效人手嘅結構。
開發團隊原本做嘅係用於抓取物件嘅機械人手。下一步就試嚇:如果好似五腳機械人咁,呢隻手自己會唔會「行」呢?但係博士研讀生 Amir Khasimpuor 話,人手嘅形狀令呢件事比想像中困難:五隻手指長短各異,拇指又喺分開嘅位置,每次移一隻手指都要重新調整支撐點,連按鍵或者推物都變成一個「保持平衡」嘅問題。
團隊唔改動人手嘅結構,轉過頭去喺嘅方法:用強化學習(Reinforcement Learning,由試錯中學習嘅演算法)。佢哋先實測真實機械手嘅反應,再將結果放進模擬,Khasimpuor 話呢樣令模擬唔止「睇上去似」,訓練時真嘅派得上用場。訓練好之後,呢隻手喺五種地面材質上都順利通過測試。
值得留意嘅係,團隊試咗 25 種唔正常嘅倒伏姿勢,其中有 21 種(即 84%)機械手可以自行站起並繼續行。
不過要交代清楚:呢篇研究目前仲係預印本(preprint),尚未通過同行評審(peer review)。團隊嘅目標唔係做一個「恐怖」嘅手,而係模組化(modular)機械人架構嘅一部分——一隻手喺需要時可以脱離母體,單獨入去瓦礫等狹窄空間做探索,例如救援任務。
另外,報道提到今年初瑞士另一團隊亦曾公佈設計相似嘅步行機械手,但佢哋強調靈感來自自然,唔係恐怖作品。
模姐驗嚇貨:一隻「手」識行街,技術上真係有難度——人手唔等腳,五隻手指長短唔同、拇指位離群,每次移指都要重新算支撐。用強化學習加真實物理模擬去學平衡,25 種倒伏喺 84% 自復,呢個數字同條件都寫清楚,可以記低。但預印本未同行評審,數字未經獨立查證,等正式出版先再睇。
模姐|深度調教