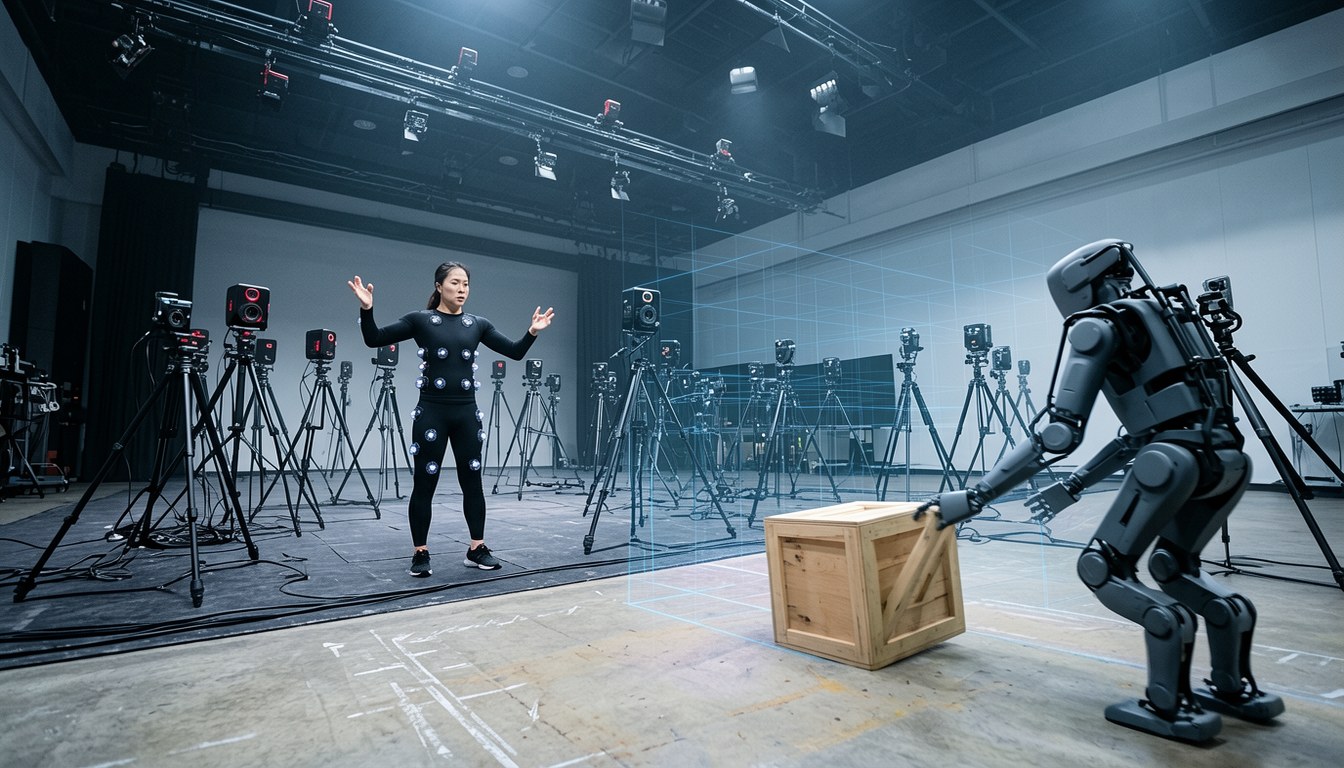
人形機械人想學識保持平衡、移動、同物件互動,首先要解決「食乜先得」嘅問題。Noitom Robotics 透過 IEEE Spectrum 同 Wiley 放出一篇白皮書,介紹一個名做 HiPHI 嘅大規模動作捕捉數據集,話要填補嗰個卡住人形機械人學習嘅「數據缺口」。
白皮書指出,現有培訓數據有兩個硬限制:互聯網影片雖然行為多樣,但係捕捉唔到精確嘅物理狀態;而實驗室嘅動作捕捉系統雖然準確,通常只覆蓋咗很窄嘅動作範圍。HiPHI 正正針對呢個缺口。
呢個數據集總共 617.5 小時嘅全身人類動作,用光學動作捕捉(optical motion capture)喺亞毫米級精度(sub-millimeter accuracy)錄製。入面有 245.7 小時係「人-物互動」(human-object interaction)數據,附有同步嘅物體軌跡(object trajectories)同 3D 網格(meshes),可以用嚟教機械人搬運(carrying)、推(pushing)、拉(pulling)等實際任務。
最值得一提,係佢用咗 FrameNet——一個為人類動作而設嘅語言學框架(linguistic framework for human action)——嚟組織覆蓋範圍,系統化覆蓋廣泛嘅全身動作,而唔係隨機錄嘢。
白皮書仲介紹咗一套基準測試(benchmark suite),專門量度動作多樣性(motion diversity)同互動對準(interaction grounding)。白皮書話用呢個數據集訓練嘅強化學習(reinforcement learning)策略會隨規模改善,並透過模擬到實體轉移(sim-to-real transfer)部署喺一台實體 Unitree G1 人形機械人上。
模姐驗嚇貨:用語言學框架去組織動作捕捉,思路係聰明,避免「錄咗成堆都唔知有冇漏」。但數據集大唔代表樣樣得,關鍵係 benchmark 夠唔夠獨立、sim-to-real 落差有幾大。呢度係廠商出嘅白皮書,具體成效數字同測試條件,要等獨立第三方數據先至算數。機械人示範動作亦唔等於已可商用。
模姐|深度調教